Domain einsatzgebiete.de kaufen?
Wir ziehen mit dem Projekt
einsatzgebiete.de um.
Sind Sie am Kauf der Domain
einsatzgebiete.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain einsatzgebiete.de kaufen?
Wie funktioniert ein Arduino-Servomotor?
Ein Arduino-Servomotor wird über PWM (Pulsweitenmodulation) gesteuert. Der Arduino sendet eine Reihe von Impulsen an den Servomotor, um die Position des Servos zu bestimmen. Die Länge des Impulses bestimmt den Winkel, in den sich der Servomotor bewegen soll. Der Servomotor enthält einen internen Regler, der den Motor entsprechend der empfangenen Impulse steuert. **
Wie trimme ich den LEGO Servomotor?
Um den LEGO Servomotor zu trimmen, musst du zunächst sicherstellen, dass er korrekt angeschlossen ist und mit Strom versorgt wird. Dann kannst du die Trimmeinstellungen über die LEGO Mindstorms Software oder über den EV3-Stein selbst vornehmen. Du kannst die Position des Motors anpassen, um sicherzustellen, dass er in der neutralen Position richtig ausgerichtet ist. **
Ähnliche Suchbegriffe für Servomotor
Top-Angebote
Produkte zum Begriff Servomotor:
-
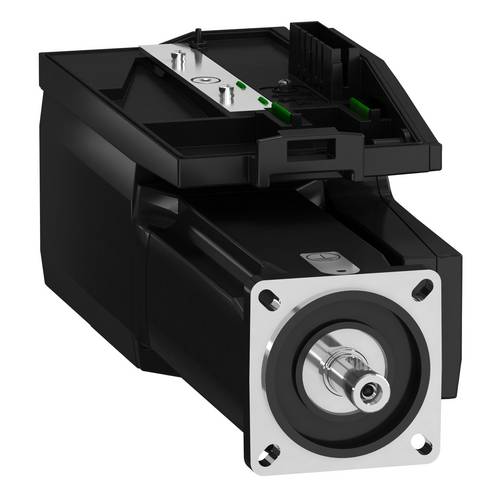
Schneider Electric Servomotor BMI0703T31AAntriebseinheit des integrierter Servoantrieb Lexium 32i. Dieser integrierte Servoantriebe bietet Ihnen ein modulares Konzept aus Antriebseinheit, Steuereinheit und Anschlussmodulen an, das entsprechend der jeweiligen Anwendungen zusammengesteckt wird. Dabei besteht diese BMI-Antriebseinheit aus dem eigentlichen Servomotor und der zugehörigen Leistungsstufe. Das maximale Stillstandsdrehmoment des Servomotors beträgt 2,88 Nm. Ein einphasiger Netzanschluss mit 110-120/200-240 VAC versorgt den Servo, zu dem das Netzanschlussmodul VW3M9001 benötigt wird. Zur Befestigung betragen die Abmessungen des Motorflansches 70 mm. Das Ende der Motorwelle weißt eine Passfeder auf und der gesamte Antrieb ist für die Schutzart IP65 ausgelegt. Aus 3 Leistungsstufen ist der Servomotor zusammengesetzt. Der eingebaute Sin/Cos Hiperface Absolutwert-Encoder ist als Singleturn mit 128 Perioden pro Umdrehung (131072 Pkt/U) ausgeführt. Es ist keine Haltebremse vorhanden.3289,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
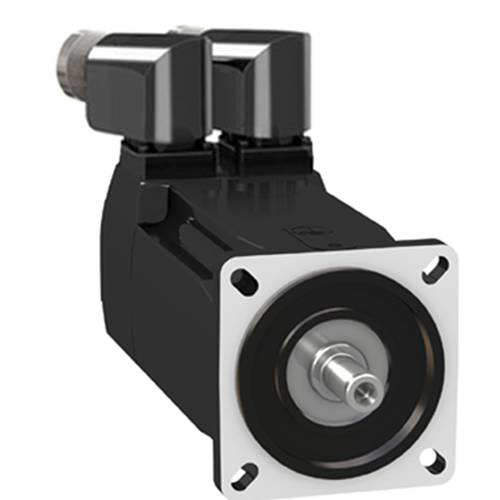
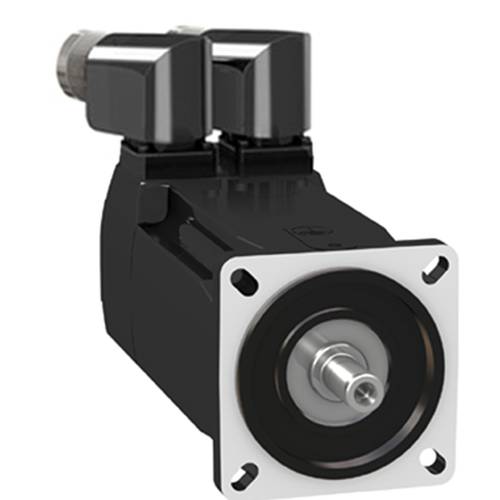
Schneider Electric Servomotor BMH0702P16A2AServomotor BMH der Reihe Lexium 32-Servoantriebe. Die BMH-Reihe der dreiphasigen AC-Servomotoren weist ein mittleres Rotorträgheitsmoment auf und ist perfekt für Anwendungen mit hohen Lasten angepaßt. Dank der Wicklungstechnologie ergibt sich eine sehr hohe Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 2,48 Nm und erreicht ein Spitzendrehmoment von 7,44 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 7000 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 1380 W. Der eingebaute Encoder ist als Singelturn mit 16 Perioden/Umdrehung (16x1024) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 70 mm. Die Antriebswelle hat einen Durchmesser von 11 mm. Das Wellenende ist als Passfeder und konform zur Schutzart IP54 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Es ist keine Haltebremse vorhanden. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.1504,58 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
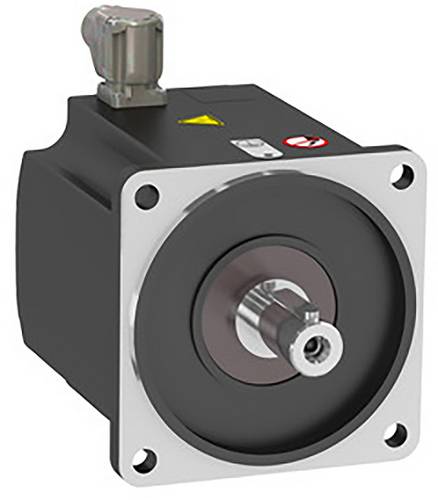
Schneider Electric Servomotor BMP1402F3NA2AServoverstärker für 0,15 -11 kW Motoren. Der Lexium 32 ist eine Servoantriebs -Baureihe, die drei Servoverstärker -Typen und zwei Servomotor -Familien umfasst. Die optimale Verstärker -Motor -Kombination für Antriebskraft, Leistungsfähigkeit und Funktionalität. Und dies alles zu einem attraktiven Preis -Leistungs -Verhältnis.1723,97 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor BMH0702T06A2AServomotor BMH der Reihe Lexium 32-Servoantriebe. Die BMH-Reihe der dreiphasigen AC-Servomotoren weist ein mittleres Rotorträgheitsmoment auf und ist perfekt für Anwendungen mit hohen Lasten angepaßt. Dank der Wicklungstechnologie ergibt sich eine sehr hohe Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 2,48 Nm und erreicht ein Spitzendrehmoment von 7,44 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 5000 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 1080 W. Der eingebaute Encoder ist als Singelturn mit 16 Perioden/Umdrehung (16x1024) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 70 mm. Die Antriebswelle hat einen Durchmesser von 11 mm. Das Wellenende ist glatt und konform zur Schutzart IP54 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Es ist keine Haltebremse vorhanden. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.1290,07 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter

-
Wie funktioniert ein Servomotor und wofür wird er in der heutigen Technologie eingesetzt?
Ein Servomotor ist ein elektrischer Motor, der durch ein Steuersignal gesteuert wird, um eine präzise Bewegung zu erzeugen. Er enthält ein Feedback-System, das die Position des Motors kontinuierlich überwacht und korrigiert. Servomotoren werden in der Robotik, CNC-Maschinen, Drohnen, Kameras und anderen Anwendungen eingesetzt, die eine präzise und wiederholbare Bewegung erfordern. **
-
Ist der Servomotor ein AC- oder DC-Motor?
Ein Servomotor kann sowohl ein AC- als auch ein DC-Motor sein. Es hängt von der Anwendung und den Anforderungen ab. AC-Servomotoren werden häufig in industriellen Anwendungen eingesetzt, während DC-Servomotoren in kleineren Anwendungen wie Modellbau oder Robotik verwendet werden. **
-
Wie kann man einen Servomotor per App ansteuern?
Um einen Servomotor per App anzusteuern, benötigt man zunächst eine App, die die Steuerung von Servomotoren unterstützt. Diese App kann entweder bereits vorhanden sein oder selbst programmiert werden. Anschließend muss der Servomotor mit einem Mikrocontroller oder einem anderen Steuerungsmodul verbunden werden, das die Befehle der App empfangen und an den Servomotor weiterleiten kann. Über die App kann dann die gewünschte Position oder Geschwindigkeit des Servomotors eingestellt und gesteuert werden. **
-
Wie steuere ich den Servomotor in meinem Code richtig?
Um einen Servomotor in deinem Code richtig zu steuern, musst du zunächst die passende Bibliothek für deinen Mikrocontroller oder dein Board importieren. Anschließend kannst du die Funktionen der Bibliothek verwenden, um den Servomotor anzusteuern. Dazu gehören Funktionen wie "attach()" zum Initialisieren des Servomotors und "write()" zum Setzen der gewünschten Position. **
Wie funktioniert ein Servomotor und welche Anwendungen gibt es dafür?
Ein Servomotor wird durch ein Steuersignal gesteuert, das die Position des Motors bestimmt. Durch die Rückmeldung des Encoders kann der Servomotor seine Position präzise kontrollieren. Servomotoren werden häufig in Robotern, CNC-Maschinen und anderen Anwendungen eingesetzt, die eine präzise Positionierung erfordern. **
Wie verkabelt man ein Micro-USB-Kabel mit einem Servomotor?
Um ein Micro-USB-Kabel mit einem Servomotor zu verkabeln, müssen Sie zuerst das Kabel abschneiden und die Drähte freilegen. Dann müssen Sie den positiven Draht des Kabels mit dem positiven Anschluss des Servomotors verbinden und den negativen Draht mit dem negativen Anschluss verbinden. Stellen Sie sicher, dass die Verbindungen sicher und isoliert sind, um Kurzschlüsse zu vermeiden. **
Top-Angebote
Produkte zum Begriff Servomotor:
-
Innovation trifft Nachhaltigkeit, Fachbücher von Lucie Töpfer, Sebastian KiesslingInnovation und Nachhaltigkeit werden immer noch oft als Gegensätze betrachtet. Auf der einen Seite stehen die Ingenieure, die Technologien entwickeln, auf der anderen Seite die Nachhaltigkeitsabteilungen, die an CO2-Reduktionen arbeiten. Doch wirklich zukunftsfähige Innovationen entstehen nur durch das Zusammenspiel beider Welten. Das Buch von Lucie Töpfer und Sebastian Kiessling bietet den Rahmen, um diese Trennung zu überwinden, und richtet sich an alle, die Verantwortung übernehmen wollen. Es erläutert die theoretischen Grundlagen und veranschaulicht anhand von Fallstudien und realen Anwendungsbeispielen mögliche nachhaltige Konzepte. Dazu werden direkt anwendbare Anleitungen und Tools bereitgestellt, um nachhaltige Praktiken und Innovationen in Unternehmen zu fördern. Inhalte: Die Rolle von Innovation im Wandel. Wirtschaftlichkeit als Grundlage nachhaltiger Innovation. Bilanzdenken in der Nachhaltigkeit. Strategien für CO2-Neutralität durch nachhaltige Innovation. Finanzierungsinstrumente und Fördermittel. Integration von Nachhaltigkeit in Produktentwicklung und Dienstleistungsinnovationen. Nachhaltige technologische Innovationen und ihre Marktpotenziale. Globale Perspektiven und internationale Kooperationen.39,99 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor BMI0703P21FAntriebseinheit des integrierter Servoantrieb Lexium 32i. Dieser integrierte Servoantriebe bietet Ihnen ein modulares Konzept aus Antriebseinheit, Steuereinheit und Anschlussmodulen an, das entsprechend der jeweiligen Anwendungen zusammengesteckt wird. Dabei besteht diese BMI-Antriebseinheit aus dem eigentlichen Servomotor und der zugehörigen Leistungsstufe. Das maximale Stillstandsdrehmoment des Servomotors beträgt 2,96 Nm. Ein dreiphasiger Netzanschluss mit 208-480 VAC versorgt den Servo, zu dem das Netzanschlussmodul VW3M9003 benötigt wird. Zur Befestigung betragen die Abmessungen des Motorflansches 70 mm. Das Ende der Motorwelle ist glatt und der gesamte Antrieb ist für die Schutzart IP65 ausgelegt. Aus 3 Leistungsstufen ist der Servomotor zusammengesetzt. Der eingebaute Sin/Cos Hiperface Absolutwert-Encoder ist als Singleturn mit 128 Perioden pro Umdrehung (131072 Pkt/U) ausgeführt. Eine Haltebremse ist integriert.5375,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor BMI0703T31AAntriebseinheit des integrierter Servoantrieb Lexium 32i. Dieser integrierte Servoantriebe bietet Ihnen ein modulares Konzept aus Antriebseinheit, Steuereinheit und Anschlussmodulen an, das entsprechend der jeweiligen Anwendungen zusammengesteckt wird. Dabei besteht diese BMI-Antriebseinheit aus dem eigentlichen Servomotor und der zugehörigen Leistungsstufe. Das maximale Stillstandsdrehmoment des Servomotors beträgt 2,88 Nm. Ein einphasiger Netzanschluss mit 110-120/200-240 VAC versorgt den Servo, zu dem das Netzanschlussmodul VW3M9001 benötigt wird. Zur Befestigung betragen die Abmessungen des Motorflansches 70 mm. Das Ende der Motorwelle weißt eine Passfeder auf und der gesamte Antrieb ist für die Schutzart IP65 ausgelegt. Aus 3 Leistungsstufen ist der Servomotor zusammengesetzt. Der eingebaute Sin/Cos Hiperface Absolutwert-Encoder ist als Singleturn mit 128 Perioden pro Umdrehung (131072 Pkt/U) ausgeführt. Es ist keine Haltebremse vorhanden.3289,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor BMH0702P16A2AServomotor BMH der Reihe Lexium 32-Servoantriebe. Die BMH-Reihe der dreiphasigen AC-Servomotoren weist ein mittleres Rotorträgheitsmoment auf und ist perfekt für Anwendungen mit hohen Lasten angepaßt. Dank der Wicklungstechnologie ergibt sich eine sehr hohe Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 2,48 Nm und erreicht ein Spitzendrehmoment von 7,44 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 7000 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 1380 W. Der eingebaute Encoder ist als Singelturn mit 16 Perioden/Umdrehung (16x1024) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 70 mm. Die Antriebswelle hat einen Durchmesser von 11 mm. Das Wellenende ist als Passfeder und konform zur Schutzart IP54 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Es ist keine Haltebremse vorhanden. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.1504,58 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Wie funktioniert ein Arduino-Servomotor?
Ein Arduino-Servomotor wird über PWM (Pulsweitenmodulation) gesteuert. Der Arduino sendet eine Reihe von Impulsen an den Servomotor, um die Position des Servos zu bestimmen. Die Länge des Impulses bestimmt den Winkel, in den sich der Servomotor bewegen soll. Der Servomotor enthält einen internen Regler, der den Motor entsprechend der empfangenen Impulse steuert. **
-
Wie trimme ich den LEGO Servomotor?
Um den LEGO Servomotor zu trimmen, musst du zunächst sicherstellen, dass er korrekt angeschlossen ist und mit Strom versorgt wird. Dann kannst du die Trimmeinstellungen über die LEGO Mindstorms Software oder über den EV3-Stein selbst vornehmen. Du kannst die Position des Motors anpassen, um sicherzustellen, dass er in der neutralen Position richtig ausgerichtet ist. **
-
Wie funktioniert ein Servomotor und wofür wird er in der heutigen Technologie eingesetzt?
Ein Servomotor ist ein elektrischer Motor, der durch ein Steuersignal gesteuert wird, um eine präzise Bewegung zu erzeugen. Er enthält ein Feedback-System, das die Position des Motors kontinuierlich überwacht und korrigiert. Servomotoren werden in der Robotik, CNC-Maschinen, Drohnen, Kameras und anderen Anwendungen eingesetzt, die eine präzise und wiederholbare Bewegung erfordern. **
-
Ist der Servomotor ein AC- oder DC-Motor?
Ein Servomotor kann sowohl ein AC- als auch ein DC-Motor sein. Es hängt von der Anwendung und den Anforderungen ab. AC-Servomotoren werden häufig in industriellen Anwendungen eingesetzt, während DC-Servomotoren in kleineren Anwendungen wie Modellbau oder Robotik verwendet werden. **
Ähnliche Suchbegriffe für Servomotor
-
Schneider Electric Servomotor BMP1402F3NA2AServoverstärker für 0,15 -11 kW Motoren. Der Lexium 32 ist eine Servoantriebs -Baureihe, die drei Servoverstärker -Typen und zwei Servomotor -Familien umfasst. Die optimale Verstärker -Motor -Kombination für Antriebskraft, Leistungsfähigkeit und Funktionalität. Und dies alles zu einem attraktiven Preis -Leistungs -Verhältnis.1723,97 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor BMH0702T06A2AServomotor BMH der Reihe Lexium 32-Servoantriebe. Die BMH-Reihe der dreiphasigen AC-Servomotoren weist ein mittleres Rotorträgheitsmoment auf und ist perfekt für Anwendungen mit hohen Lasten angepaßt. Dank der Wicklungstechnologie ergibt sich eine sehr hohe Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 2,48 Nm und erreicht ein Spitzendrehmoment von 7,44 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 5000 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 1080 W. Der eingebaute Encoder ist als Singelturn mit 16 Perioden/Umdrehung (16x1024) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 70 mm. Die Antriebswelle hat einen Durchmesser von 11 mm. Das Wellenende ist glatt und konform zur Schutzart IP54 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Es ist keine Haltebremse vorhanden. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.1290,07 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor BMI0703T16AAntriebseinheit des integrierter Servoantrieb Lexium 32i. Dieser integrierte Servoantriebe bietet Ihnen ein modulares Konzept aus Antriebseinheit, Steuereinheit und Anschlussmodulen an, das entsprechend der jeweiligen Anwendungen zusammengesteckt wird. Dabei besteht diese BMI-Antriebseinheit aus dem eigentlichen Servomotor und der zugehörigen Leistungsstufe. Das maximale Stillstandsdrehmoment des Servomotors beträgt 2,88 Nm. Ein einphasiger Netzanschluss mit 110-120/200-240 VAC versorgt den Servo, zu dem das Netzanschlussmodul VW3M9001 benötigt wird. Zur Befestigung betragen die Abmessungen des Motorflansches 70 mm. Das Ende der Motorwelle weißt eine Passfeder auf und ist für die Schutzart IP54 konzipiert, während das Motorgehäuse für IP65 ausgelegt ist. Aus 3 Leistungsstufen ist der Servomotor zusammengesetzt. Der eingebaute Sin/Cos Hiperface Absolutwert-Encoder ist als Singleturn mit 16 Perioden pro Umdrehung (32768 Pkt/U) ausgeführt. Es ist keine Haltebremse vorhanden.2868,99 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor BMH0701T06A2AServomotor BMH der Reihe Lexium 32-Servoantriebe. Die BMH-Reihe der dreiphasigen AC-Servomotoren weist ein mittleres Rotorträgheitsmoment auf und ist perfekt für Anwendungen mit hohen Lasten angepaßt. Dank der Wicklungstechnologie ergibt sich eine sehr hohe Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 1,4 Nm und erreicht ein Spitzendrehmoment von 4,2 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 5000 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 680 W. Der eingebaute Encoder ist als Singelturn mit 16 Perioden/Umdrehung (16x1024) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 70 mm. Die Antriebswelle hat einen Durchmesser von 11 mm. Das Wellenende ist glatt und konform zur Schutzart IP54 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Es ist keine Haltebremse vorhanden. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.1465,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Wie kann man einen Servomotor per App ansteuern?
Um einen Servomotor per App anzusteuern, benötigt man zunächst eine App, die die Steuerung von Servomotoren unterstützt. Diese App kann entweder bereits vorhanden sein oder selbst programmiert werden. Anschließend muss der Servomotor mit einem Mikrocontroller oder einem anderen Steuerungsmodul verbunden werden, das die Befehle der App empfangen und an den Servomotor weiterleiten kann. Über die App kann dann die gewünschte Position oder Geschwindigkeit des Servomotors eingestellt und gesteuert werden. **
-
Wie steuere ich den Servomotor in meinem Code richtig?
Um einen Servomotor in deinem Code richtig zu steuern, musst du zunächst die passende Bibliothek für deinen Mikrocontroller oder dein Board importieren. Anschließend kannst du die Funktionen der Bibliothek verwenden, um den Servomotor anzusteuern. Dazu gehören Funktionen wie "attach()" zum Initialisieren des Servomotors und "write()" zum Setzen der gewünschten Position. **
-
Wie funktioniert ein Servomotor und welche Anwendungen gibt es dafür?
Ein Servomotor wird durch ein Steuersignal gesteuert, das die Position des Motors bestimmt. Durch die Rückmeldung des Encoders kann der Servomotor seine Position präzise kontrollieren. Servomotoren werden häufig in Robotern, CNC-Maschinen und anderen Anwendungen eingesetzt, die eine präzise Positionierung erfordern. **
-
Wie verkabelt man ein Micro-USB-Kabel mit einem Servomotor?
Um ein Micro-USB-Kabel mit einem Servomotor zu verkabeln, müssen Sie zuerst das Kabel abschneiden und die Drähte freilegen. Dann müssen Sie den positiven Draht des Kabels mit dem positiven Anschluss des Servomotors verbinden und den negativen Draht mit dem negativen Anschluss verbinden. Stellen Sie sicher, dass die Verbindungen sicher und isoliert sind, um Kurzschlüsse zu vermeiden. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.